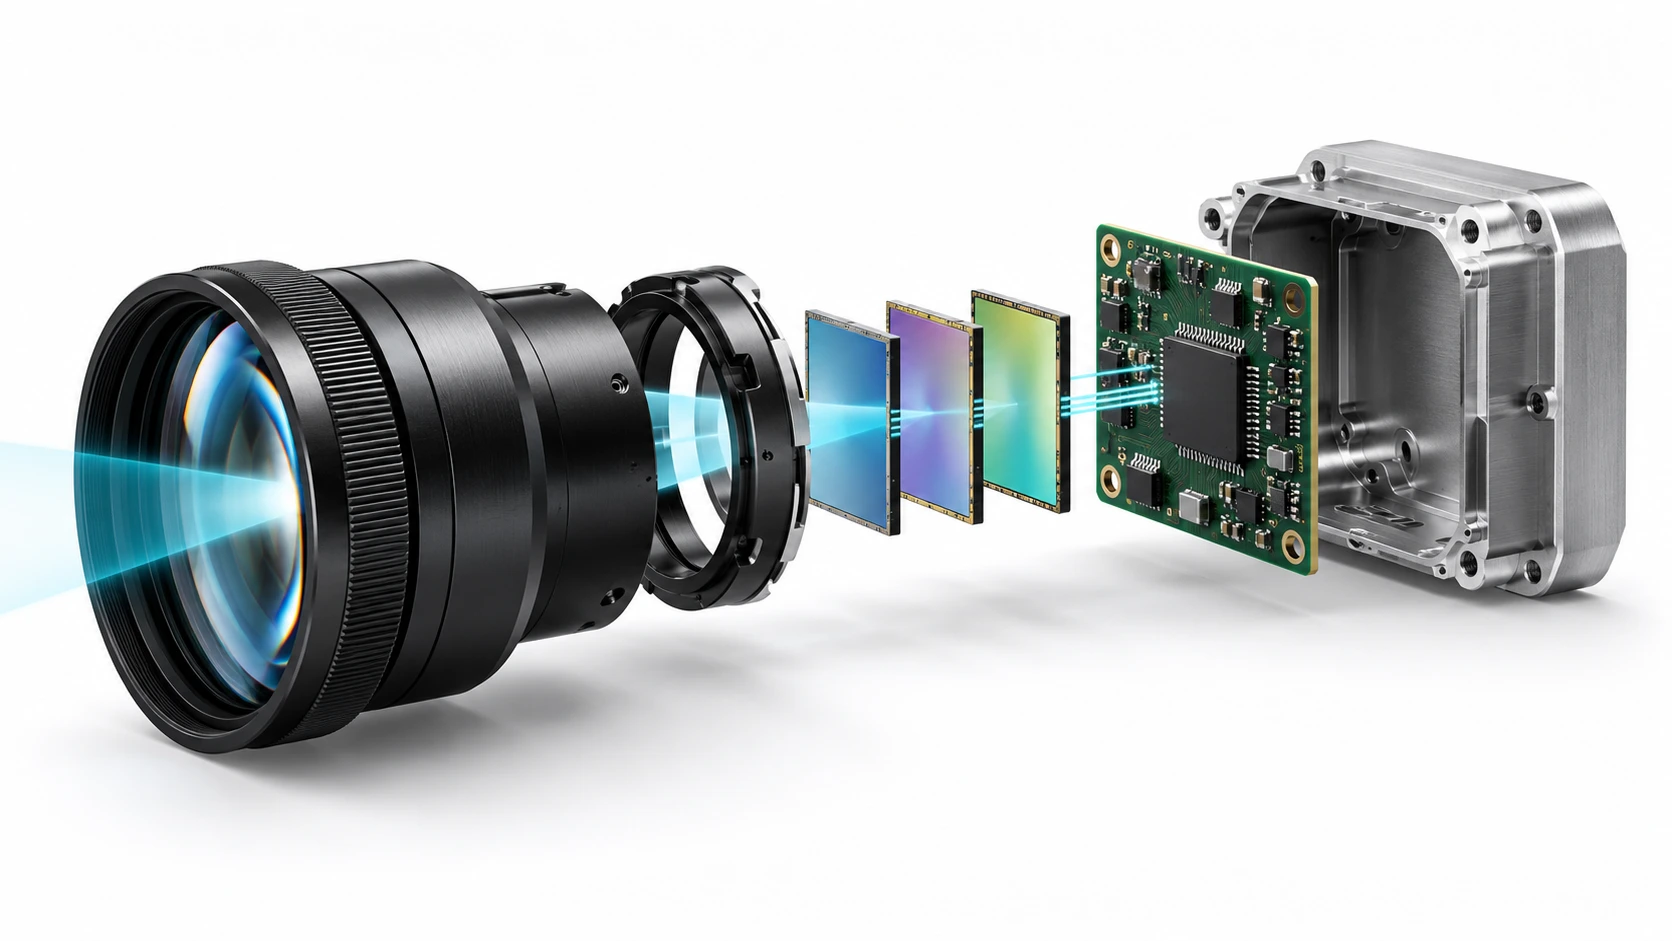
器件与样机基础
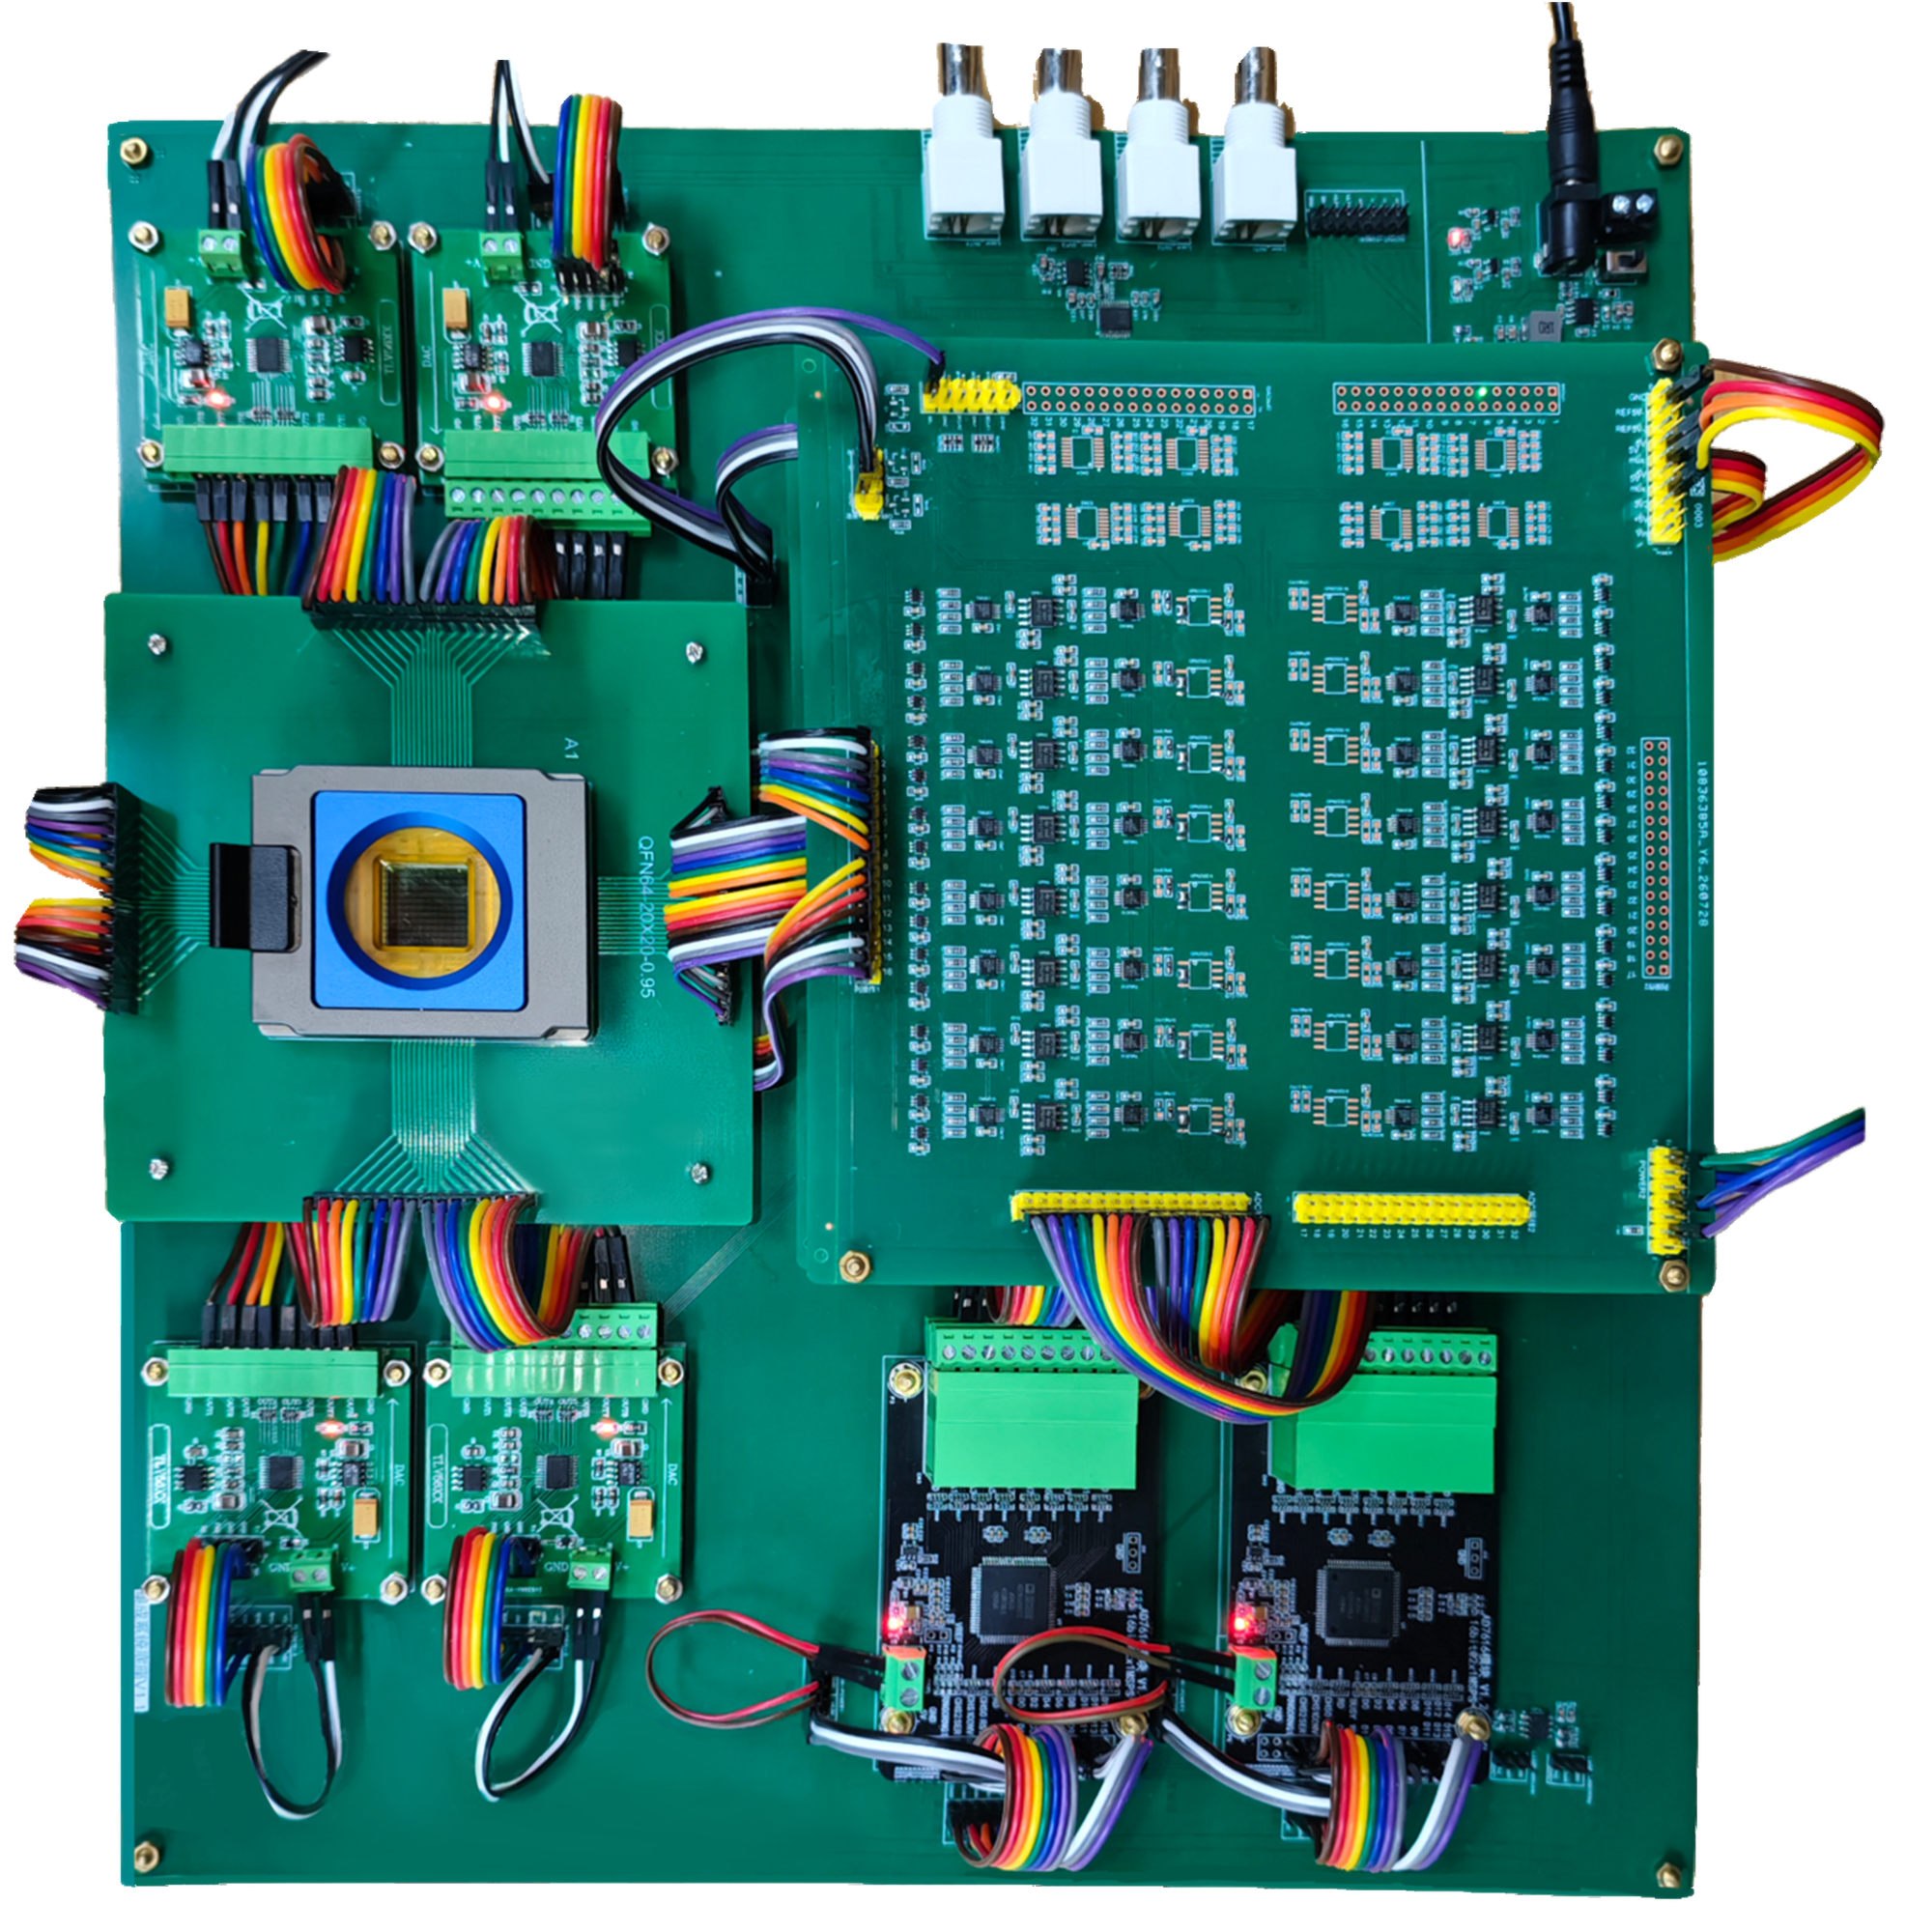
已完成器件及驱动采集样机,围绕稳定编码、双模计算和自适应选谱积累技术基础。
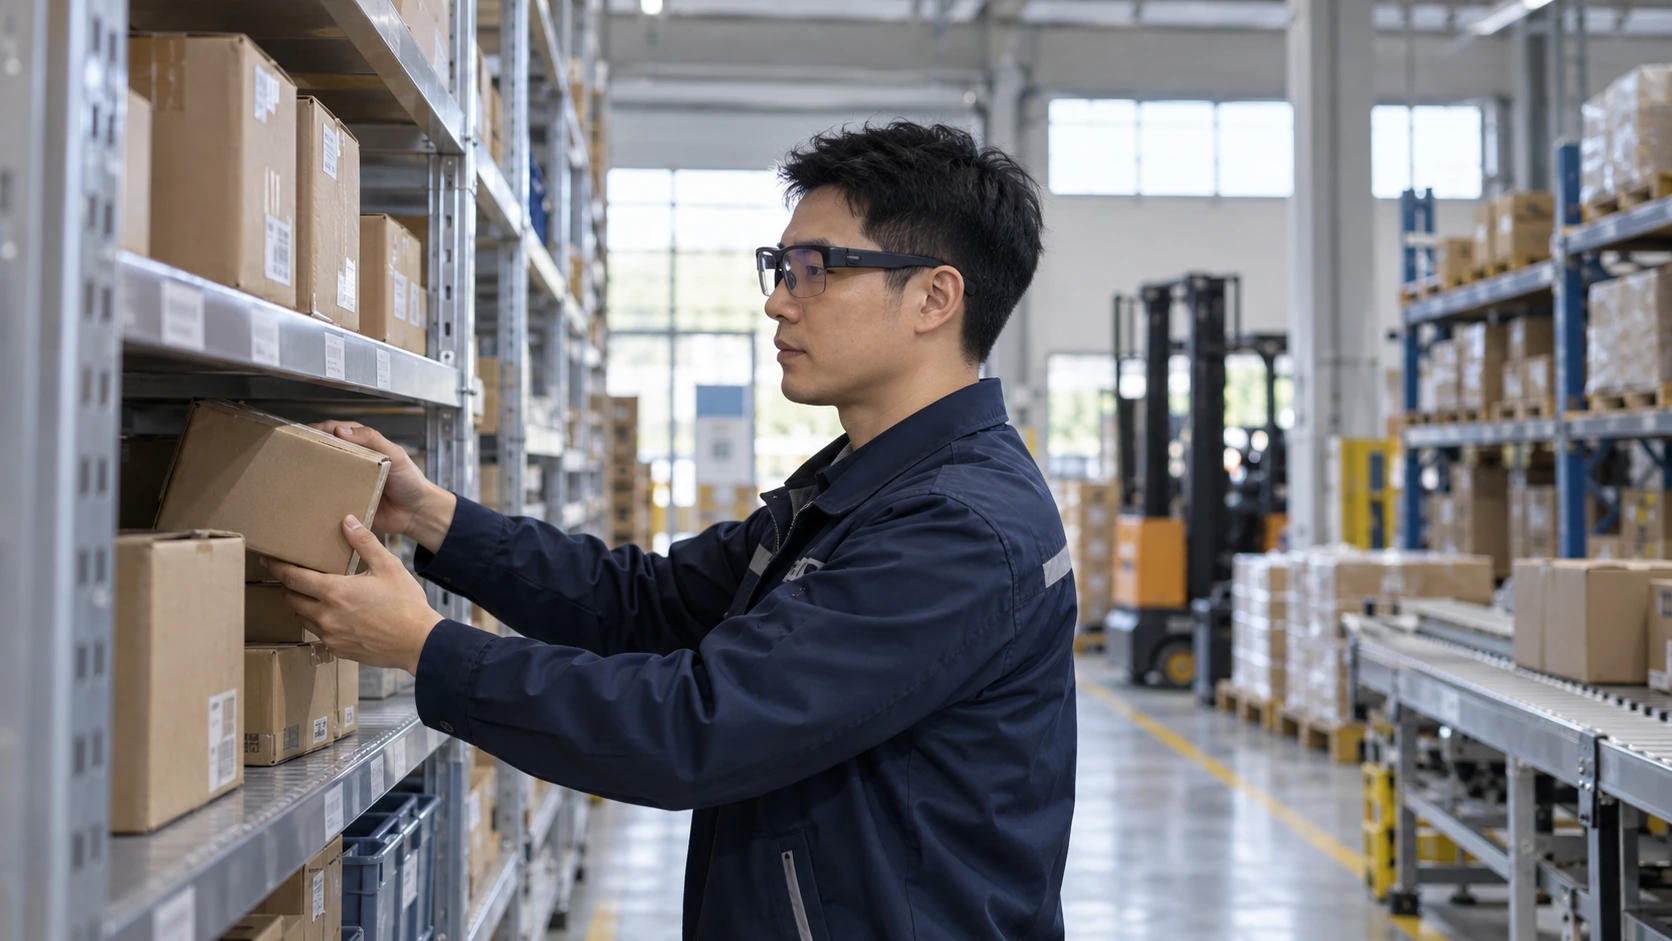
未来作业场景概念图 · AI 生成
从智能眼镜出发,走向更多需要持续观察、及时理解的终端。玄光明鉴以低功耗视觉前端为基础,探索感知、编码与部分计算在前端协同完成的应用方式。器件及驱动采集样机已完成,下一步将围绕模组集成和具体任务,逐项验证真实场景中的感知质量、能耗与交互体验。
让作业信息跟随视线到达
在货架间识读库位、货品标签和作业单,把查找、核对与拣选提示融入连续作业。
视觉前端的作用:利用选谱与稳定编码改善复杂照明下的视觉输入,将部分特征处理前移,减轻持续采集带来的数据处理负担。
系统构成:视觉模组连接端侧识别主控与仓储管理系统,通过眼镜显示或语音提示下一项任务,保留人工确认环节。
验证重点:优先验证反光包装、小字标签与移动视角下的识读表现,以及完整作业周期的续航和提示延迟。
边观察设备,边获取操作信息
面向设备巡检、维护和装配,读取仪表、铭牌与工序标识,让现场信息及时进入记录流程。
视觉前端的作用:为不同照明和材质表面提供可调整的感知输入,以前端编码和特征处理减少持续视觉任务中的重复搬运。
系统构成:模组与端侧识别、电子工单和眼镜显示联动,呈现操作步骤、记录读数,并由作业人员确认异常。
验证重点:先围绕一类仪表或一种工序验证识读稳定性、佩戴视角与记录完整性,再评估现场温度和供电条件。
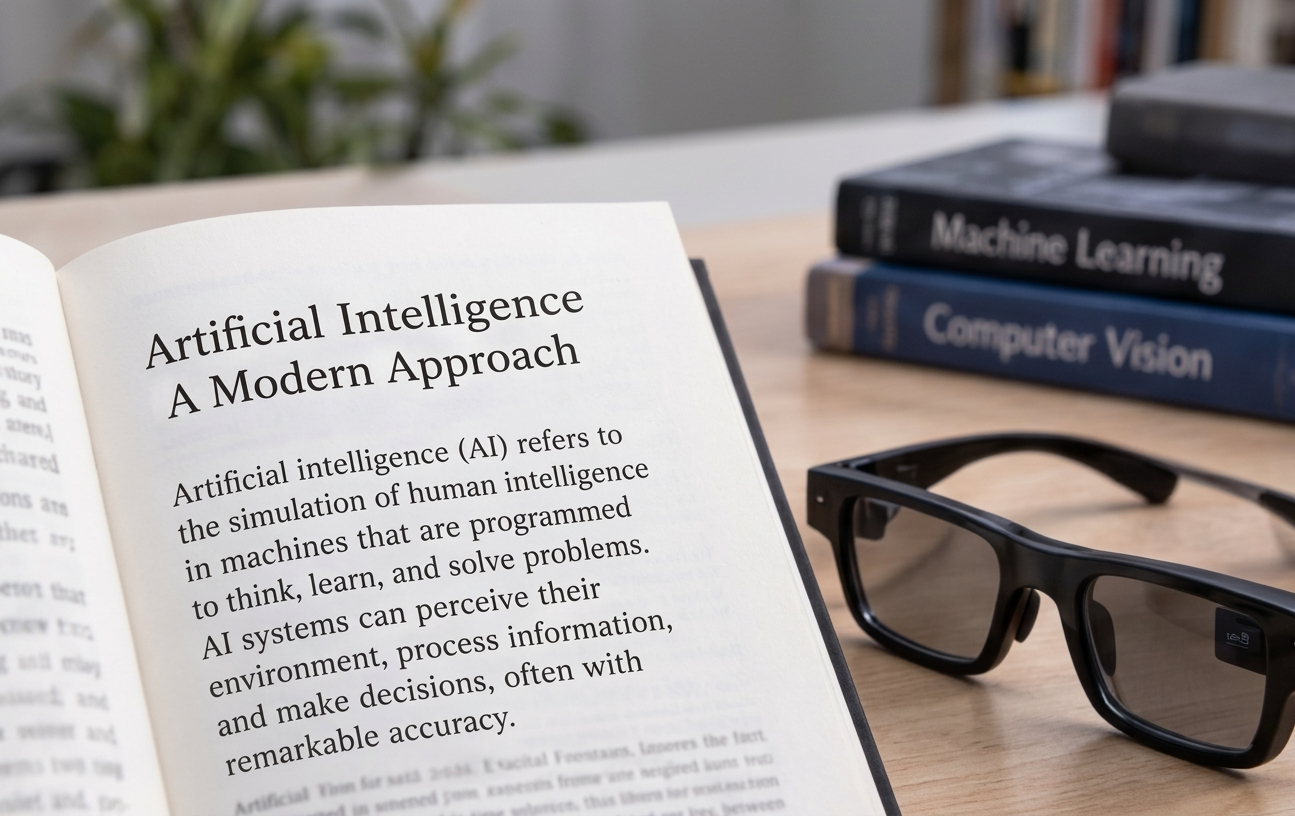
把眼前文字转成易于理解的信息
在阅读、课程学习和参观交流中识读书页、板书与外文标识,按需提供释义、翻译或朗读。
视觉前端的作用:从文字细节的稳定获取入手,适应室内外光照变化,为端侧文字识别提供更清晰、连续的输入。
系统构成:视觉模组负责采集与前端处理,主控完成文字识别,连接本地或云端语言服务,再由眼镜呈现结果。
验证重点:优先比较不同字号、语言和阅读距离的识读效果,同时验证译文显示位置、响应时间与长时佩戴体验。
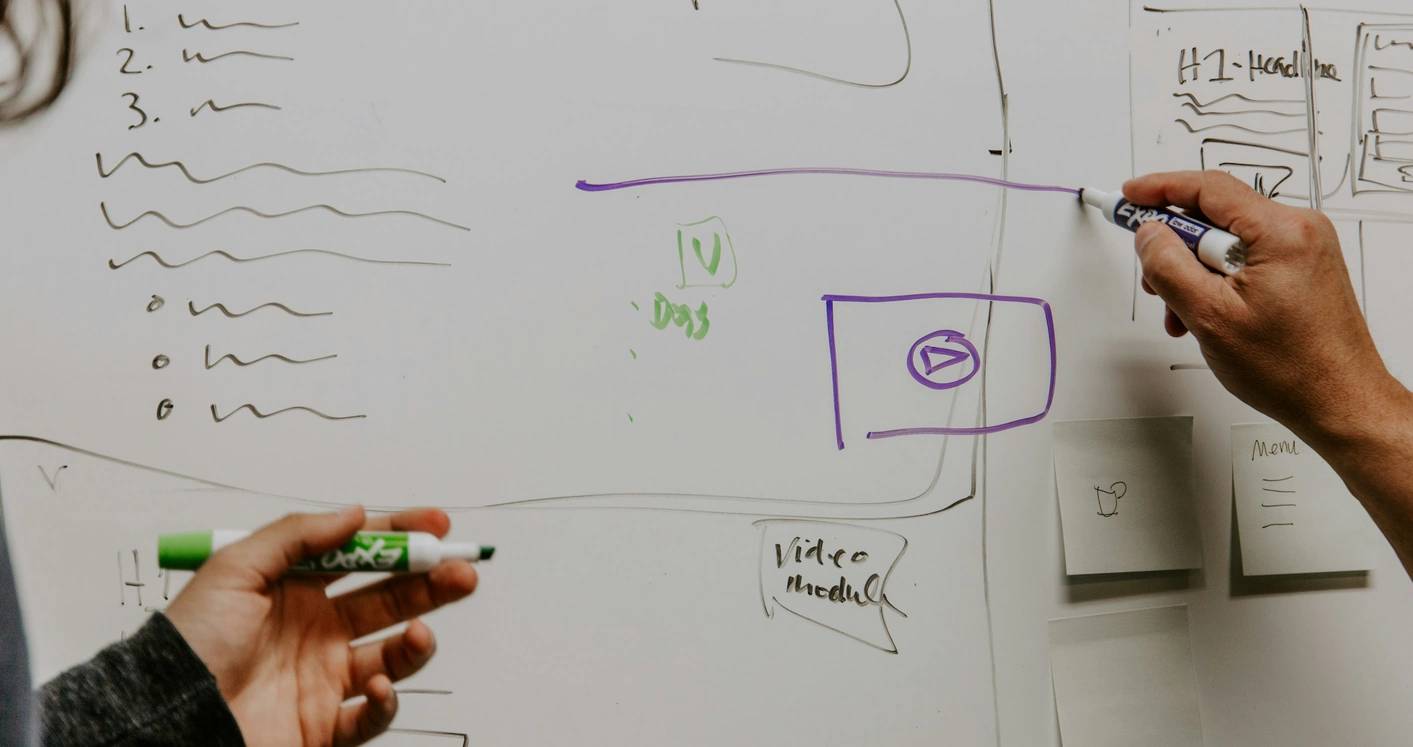
让所见内容与讨论线索相互关联
在会议、课堂和现场讲解中捕捉白板、投影与实物变化,帮助整理讨论过程和关键内容。
视觉前端的作用:持续获取视觉信息,通过时序编码与前端特征提取关注画面变化,为后续内容选择与记录提供依据。
系统构成:视觉模组与麦克风协同采集,主控完成音视频时间关联、文字识别与语音转写,再交由记录软件整理。
验证重点:先验证投影闪烁、白板反光及远近切换下的内容可读性,并检查音视频同步、记录完整性与持续运行功耗。
为持续观察提供高效的前端输入
面向服务机器人和固定作业单元,持续识别物品、观察场景变化,为抓取与交互提供视觉信息。
视觉前端的作用:探索自适应光谱响应与阵列内特征处理,减少传向主控的冗余数据,使视觉前端更贴近任务需要。
系统构成:模组接入机器人计算平台,与标定、目标识别及运动控制协同;决策和动作执行仍由完整控制系统完成。
验证重点:以桌面物品识别等明确任务起步,比较不同光照下的识别效果、数据量、处理时延与整条链路的能耗。
让分布式终端持续关注有效变化
面向电池供电或供电受限的感知节点,观察设备状态、物品位置和环境变化,按需上传有效信息。
视觉前端的作用:结合光电编码与局部特征处理,探索在感知端筛选任务相关变化,降低原始图像持续传输的需求。
系统构成:视觉模组与低功耗主控、通信模块及管理平台组成节点,由主控协调采集、唤醒和数据发送策略。
验证重点:先测量代表性任务下的节点平均功耗、漏检与误报表现,再评估通信开销和不同供电条件下的运行周期。
已完成器件及驱动采集样机,围绕稳定编码、双模计算和自适应选谱积累技术基础。
推进模组工程化与眼镜集成,从识读翻译等明确任务入手,比较感知质量、整条链路能耗和使用体验。
在已验证能力基础上完善接口与任务适配,逐步探索现场作业、机器人及物联终端中的应用。