核心技术 / 感存算视觉前端

从光学输入,
到本地感知计算。

将感知、编码、存储与部分计算协同设计。前端负责适合器件和阵列的处理,数字主控继续完成识别、翻译及交互。

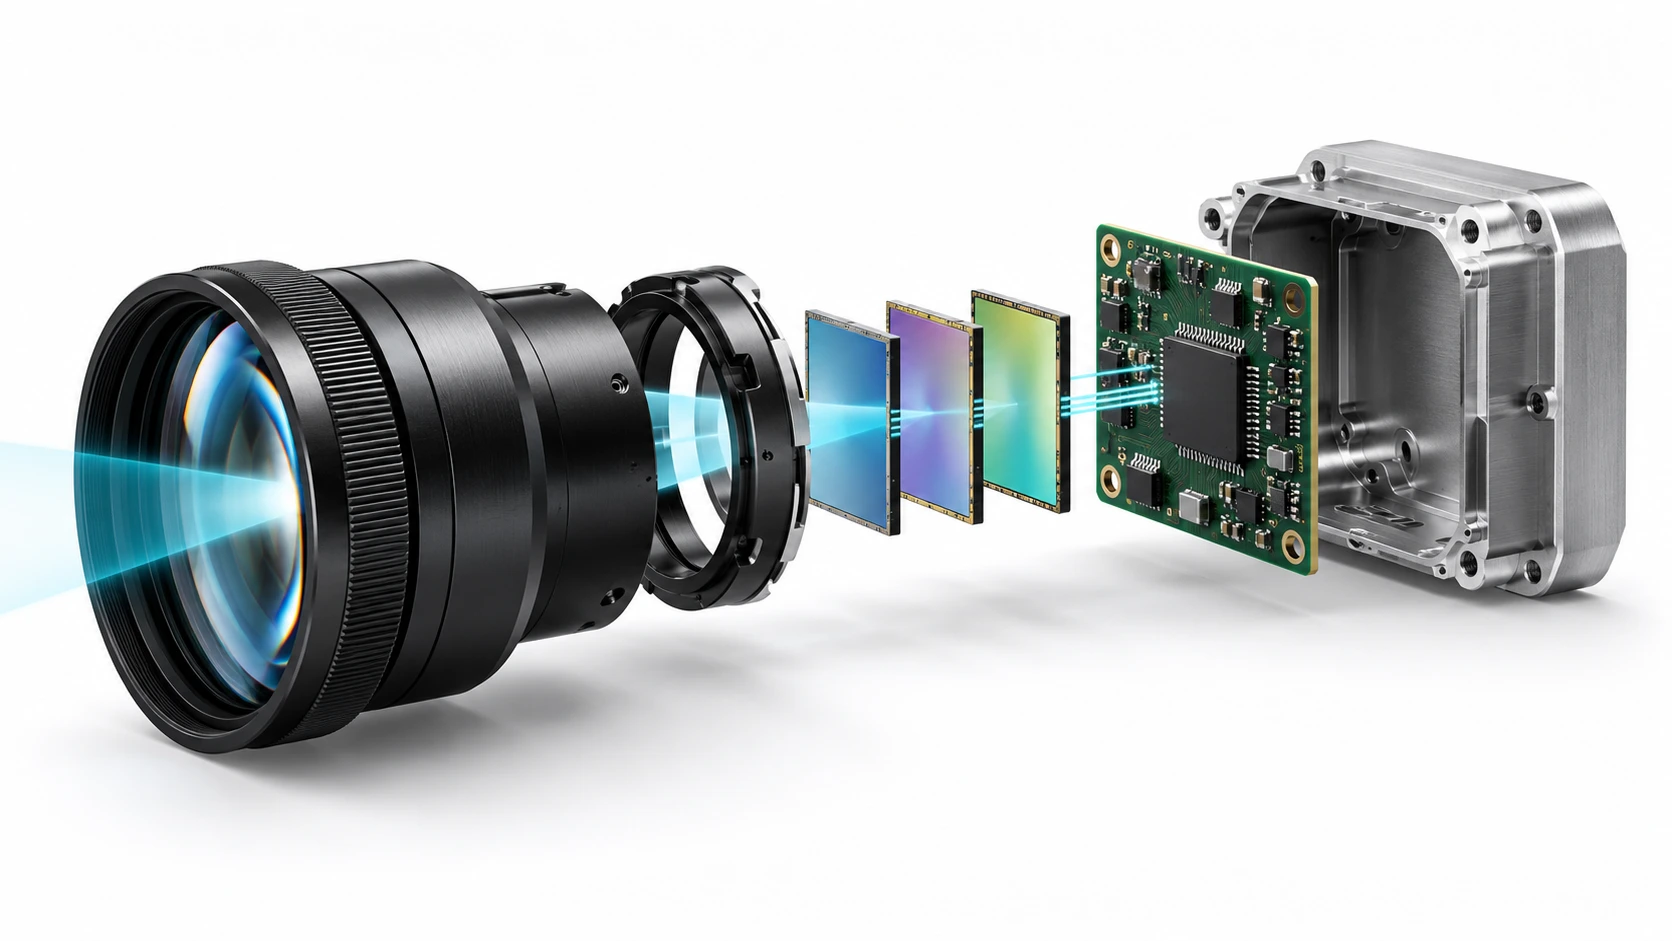
光学与读出协同概念图 · AI 生成

光学与读出协同概念图 · AI 生成

第一次了解感存算?

从数据搬运、架构对比和一次加权求和,理解技术的基本原理。

认识感存算 →
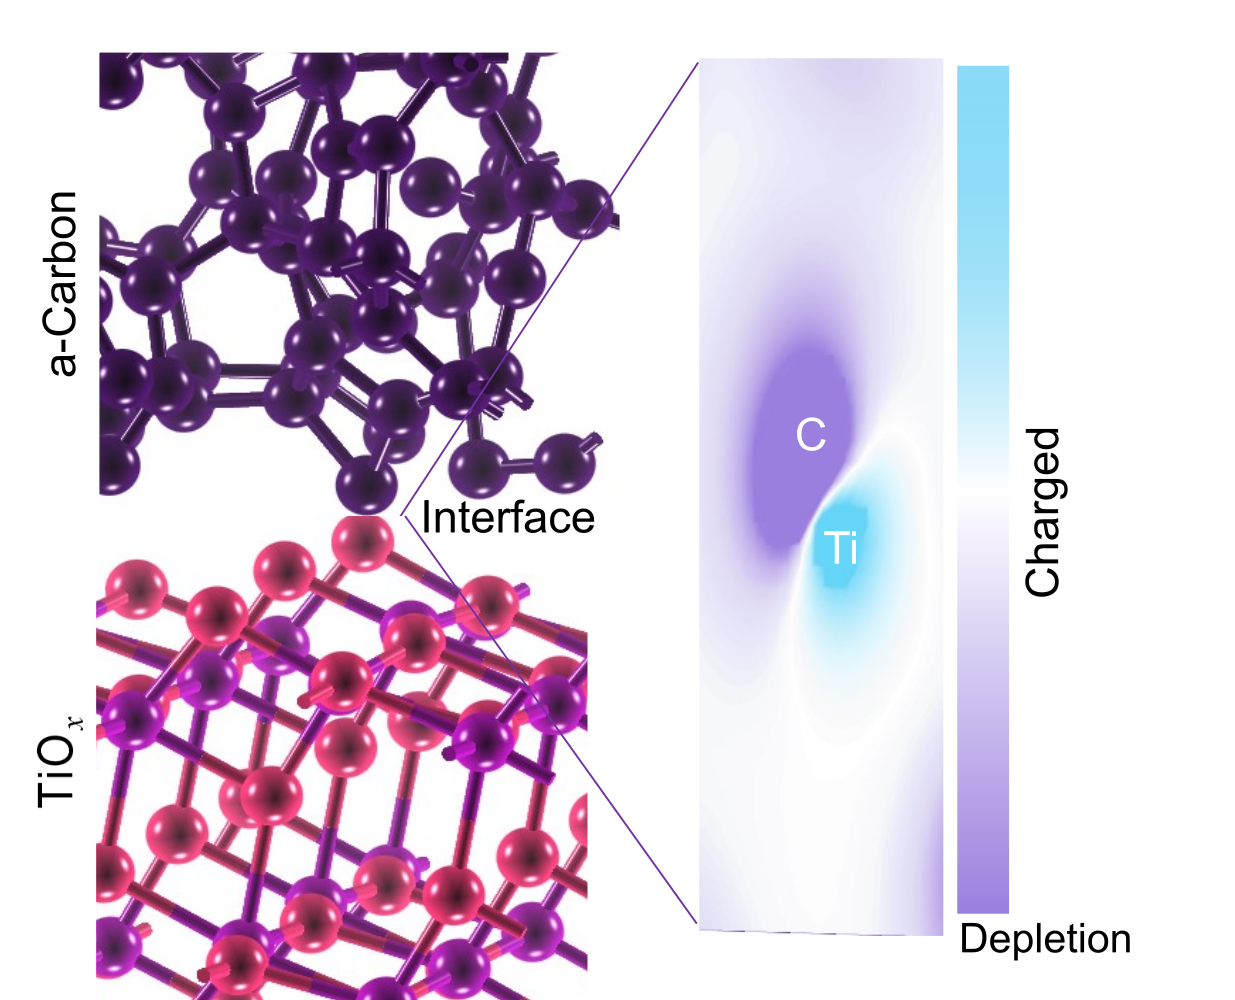
异质结界面调控机制 · 提取自项目 PPT 技术页
01 / 原位抑噪

先把状态分清,
再把信息保留下来。

光电编码需要把不同输入映射到可区分的状态。通过 a-Carbon/TiOₓ 异质结界面调控,降低状态波动,让相邻输入的细微差异能够稳定保留。

1024 态可分辨的器件编码状态
10 bit对应状态容量
阅读原论文图解 →
碳氧化物异质结界面
界面结构与电荷分布:理解材料为什么能够调节光电响应。
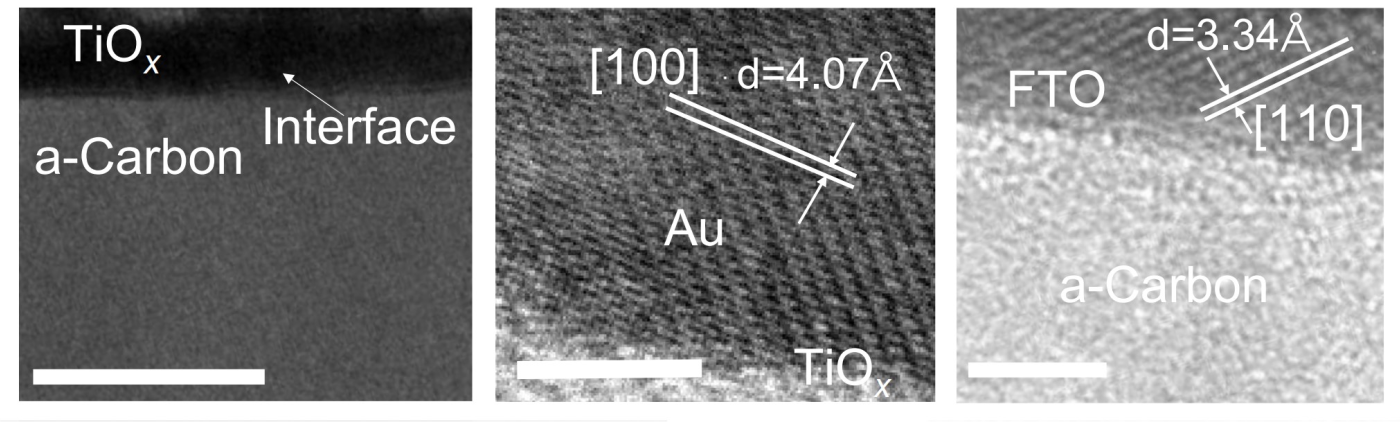
异质结显微结构
显微结构与比例尺:将界面机制与材料表征联系起来。
展开原有机制与状态保持对照

以下保留项目 PPT 中的原有结构与响应曲线,配合异质结界面调控机制一起阅读。

常规光电存储结构
光电响应与状态保持曲线
02 / 双模感存算

动态特征与驻留权重,
各自承担合适的计算。

感内模式处理输入的时序变化,存内模式以电导保存映射权重并执行乘加。

视觉前端与端侧处理分工
视觉前端与端侧处理分工 · 通用系统流程
感内编码

保留输入的时间信息

利用器件动态响应提取时序特征,为动态信号和储备池计算等算法提供状态表示。
存内乘加

让权重在数据附近参与运算

以器件电导承载映射权重,在阵列内完成适合映射的卷积乘加,减少重复读取和数据往返。
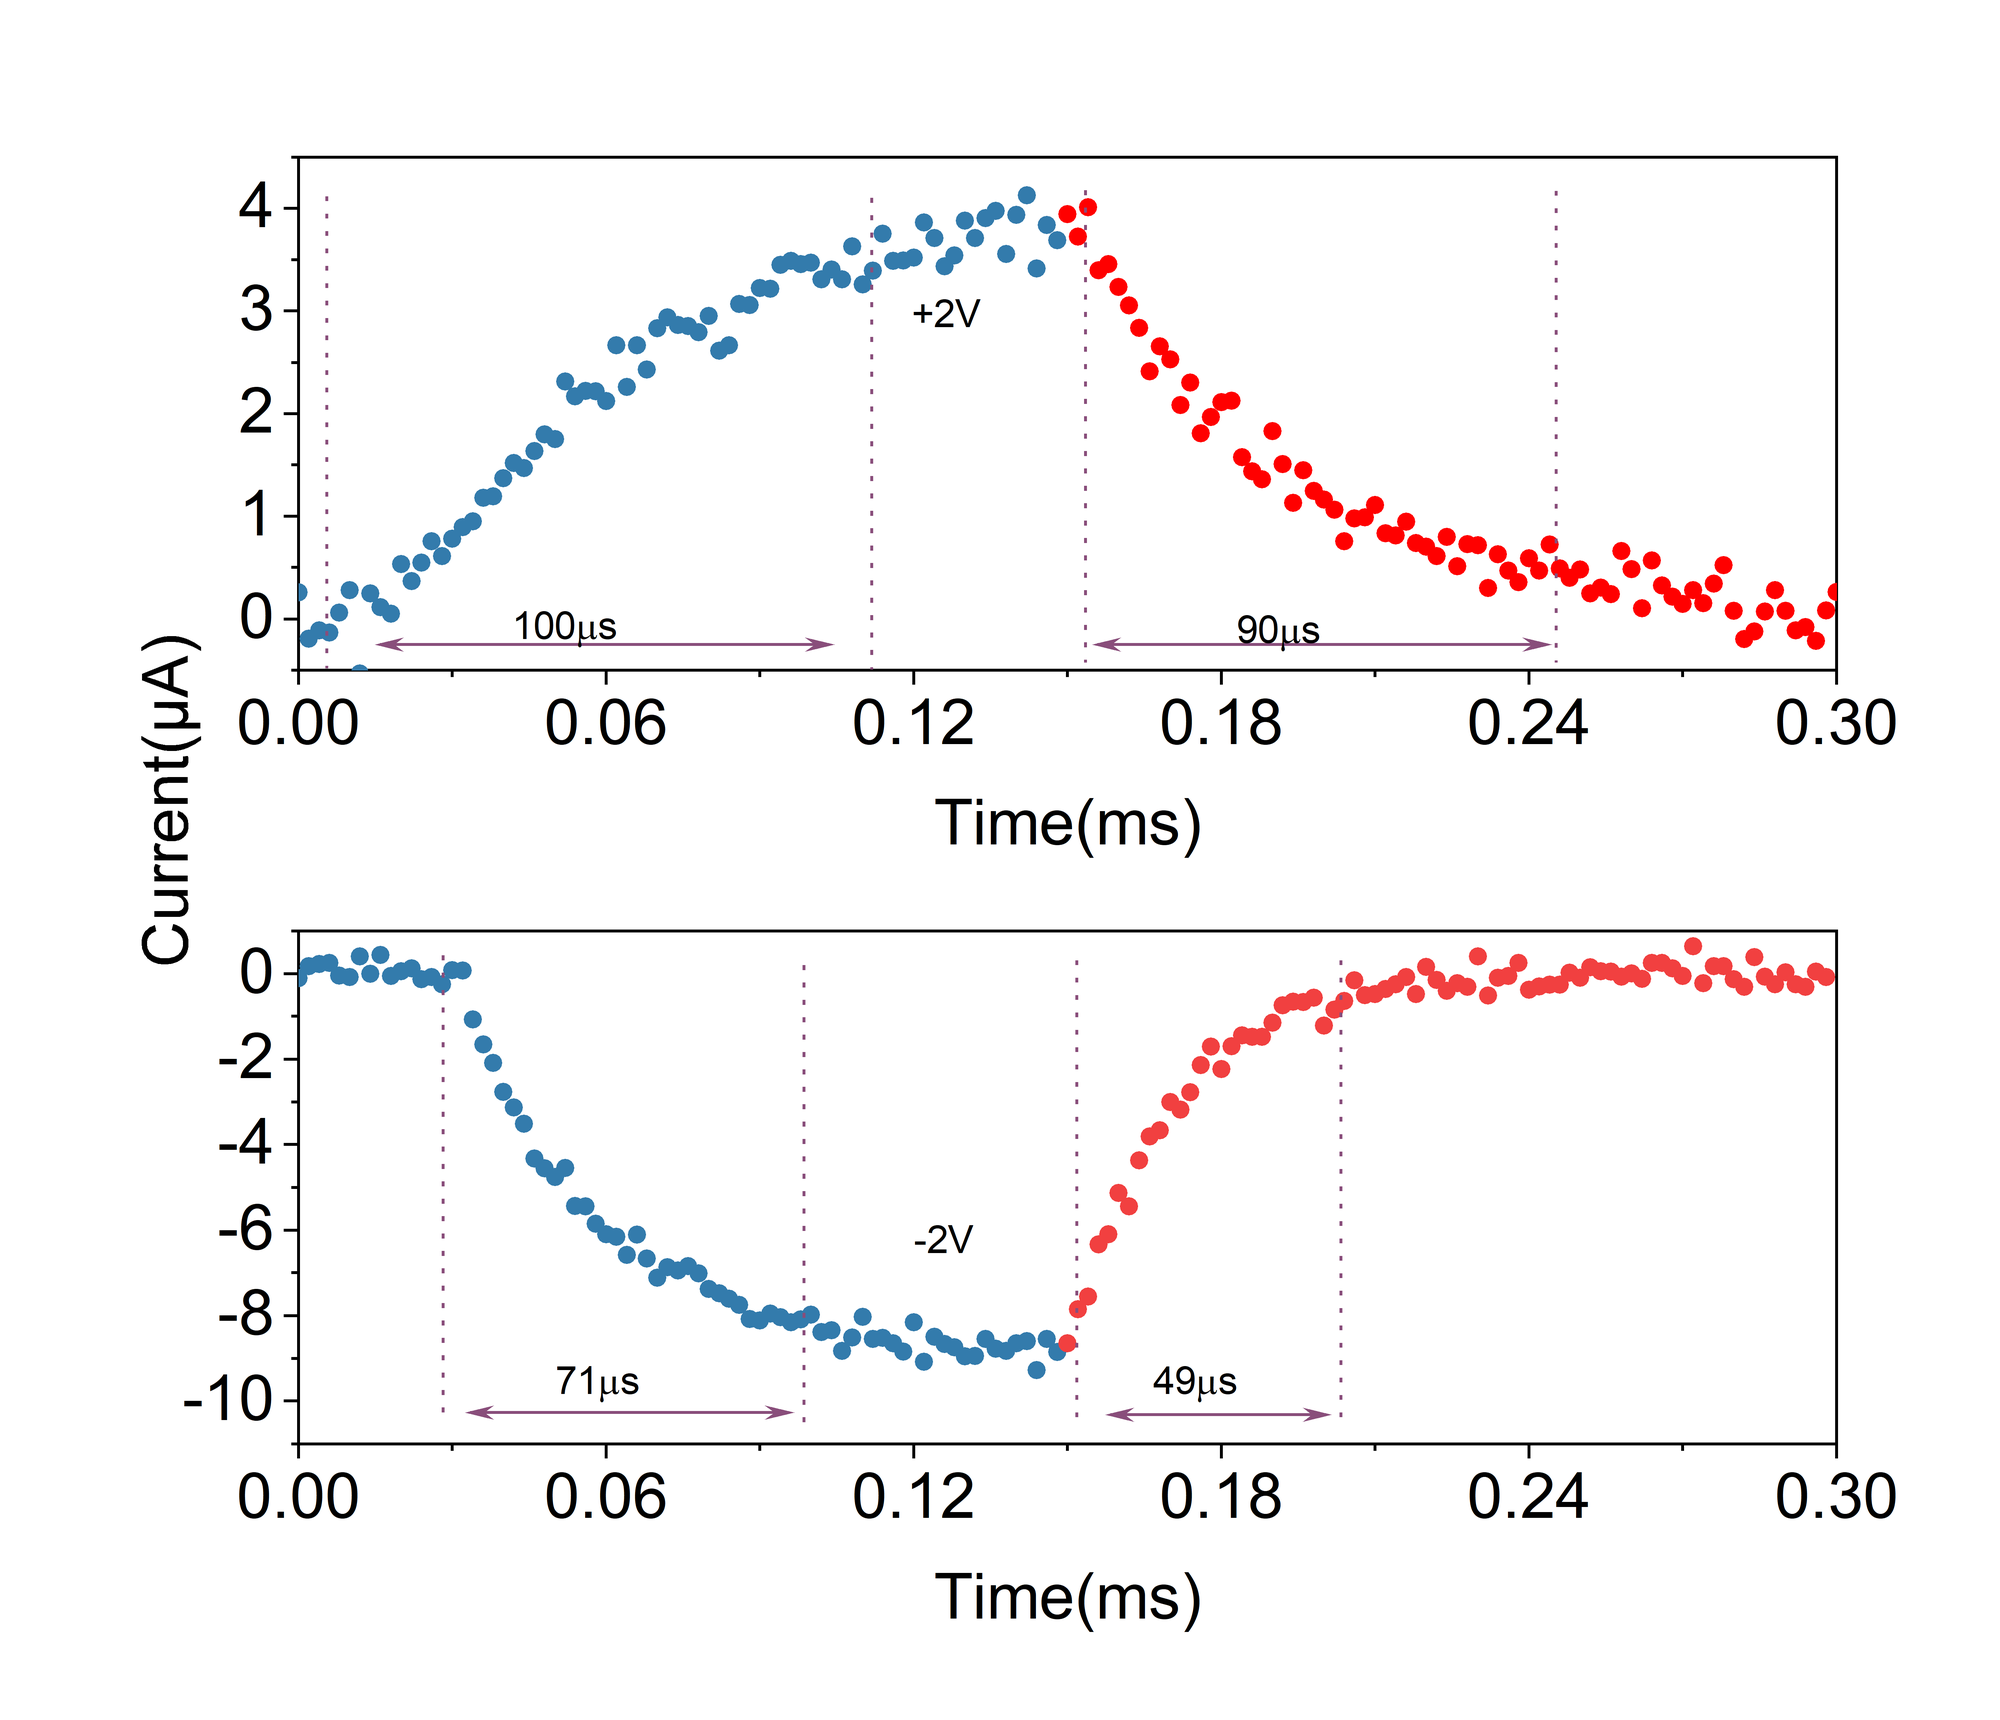
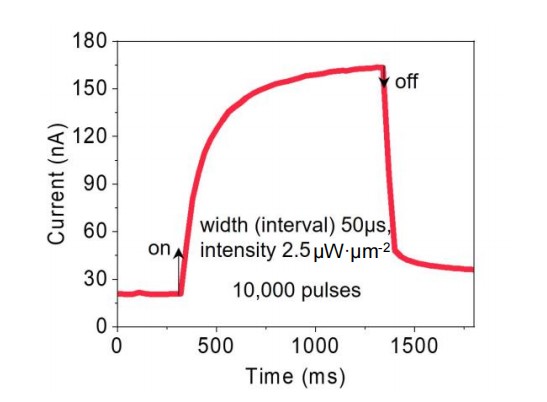
器件瞬态响应
器件瞬态响应。图中时间与激励条件属于器件测试。
器件脉冲响应
重复脉冲响应。保留原曲线、坐标与实验条件。
可见光场景可见光图像
近红外场景近红外图像

同场景公共数据示例,用于说明不同波段的信息差异。

03 / 自适应选谱

选择更适合场景的输入。

可见光与近红外能够提供不同的场景信息。通过器件偏压和控制策略协同调节响应模式,探索在复杂光照下获取更有效的输入。

评价输入质量选择感知模式输出有效信息

选谱改善的是感知条件,后续仍由读出链路和端侧算法共同完成任务。

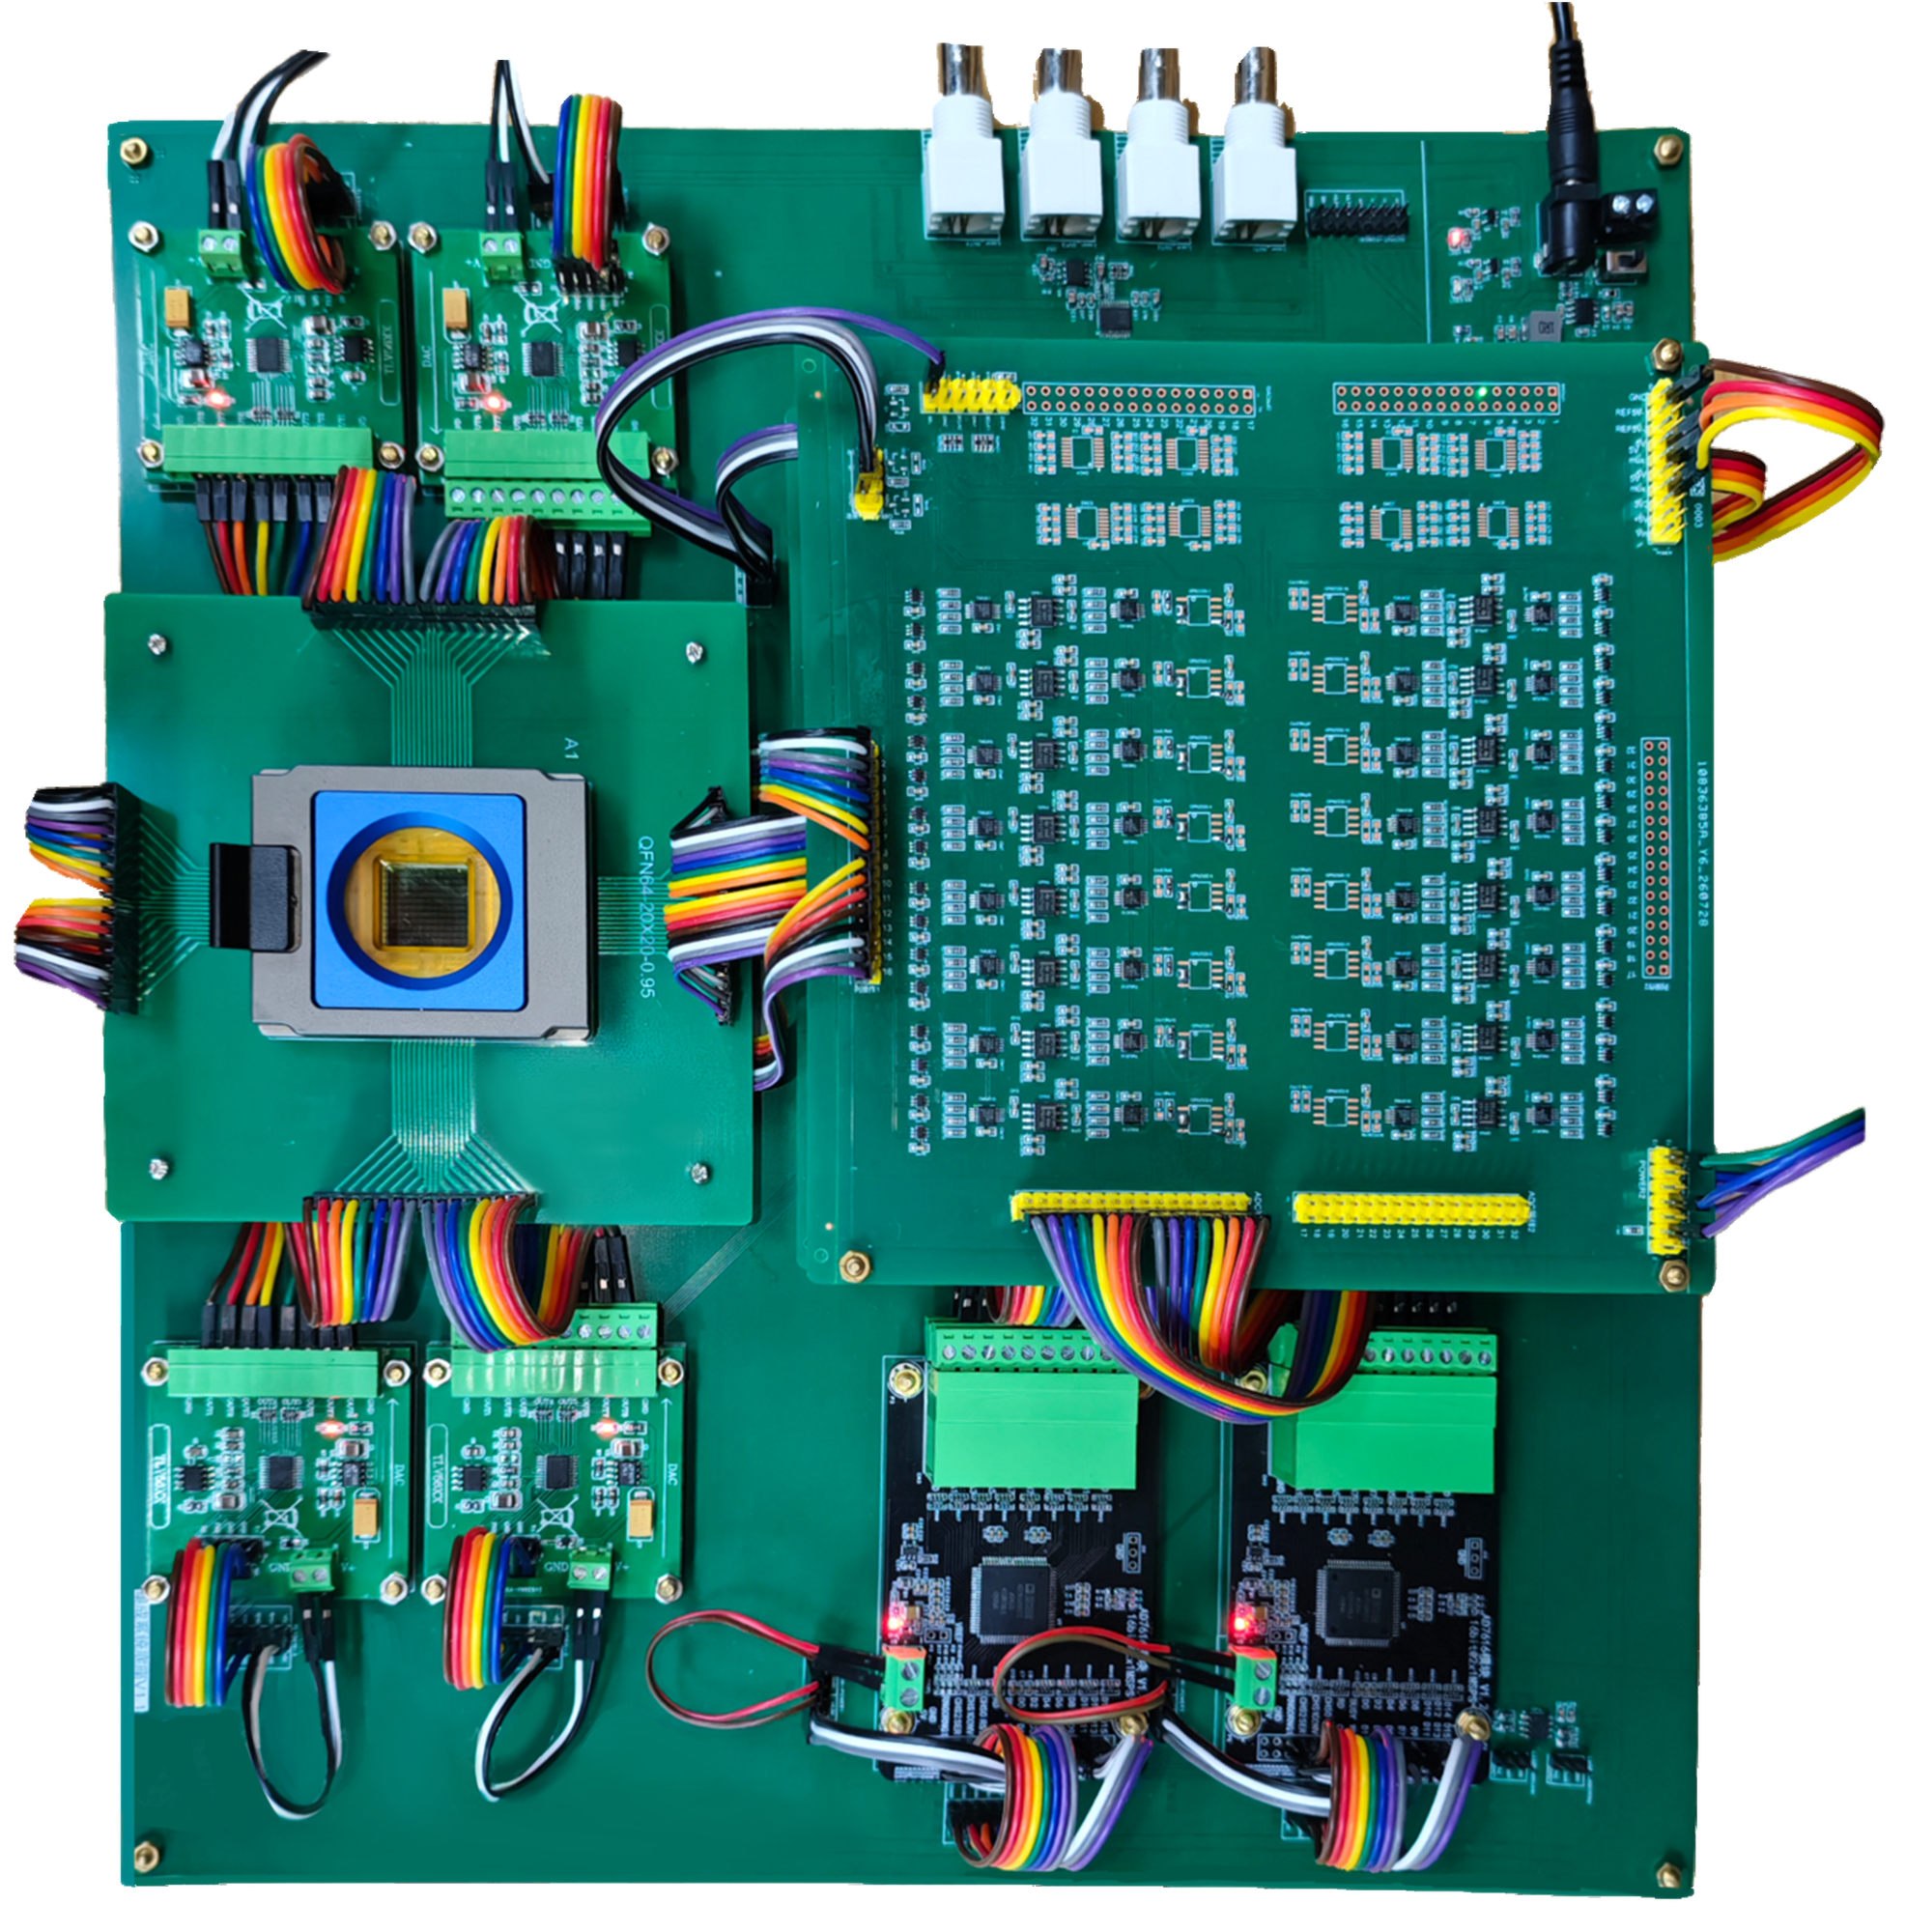
驱动采集样机
04 / 驱动采集与读出

将器件能力,接入可验证的系统。

自研驱动采集样机连接激励控制、微弱信号调理、多通道采样及数据读出,为器件与算法之间建立接口。

  • 调控配合光学刺激和电学激励,设置器件状态。
  • 读出把器件响应变成可用于数字处理的数据。
  • 协同主控继续承担文字解码、翻译与交互等任务。
查看样机 →
图片
放大图片